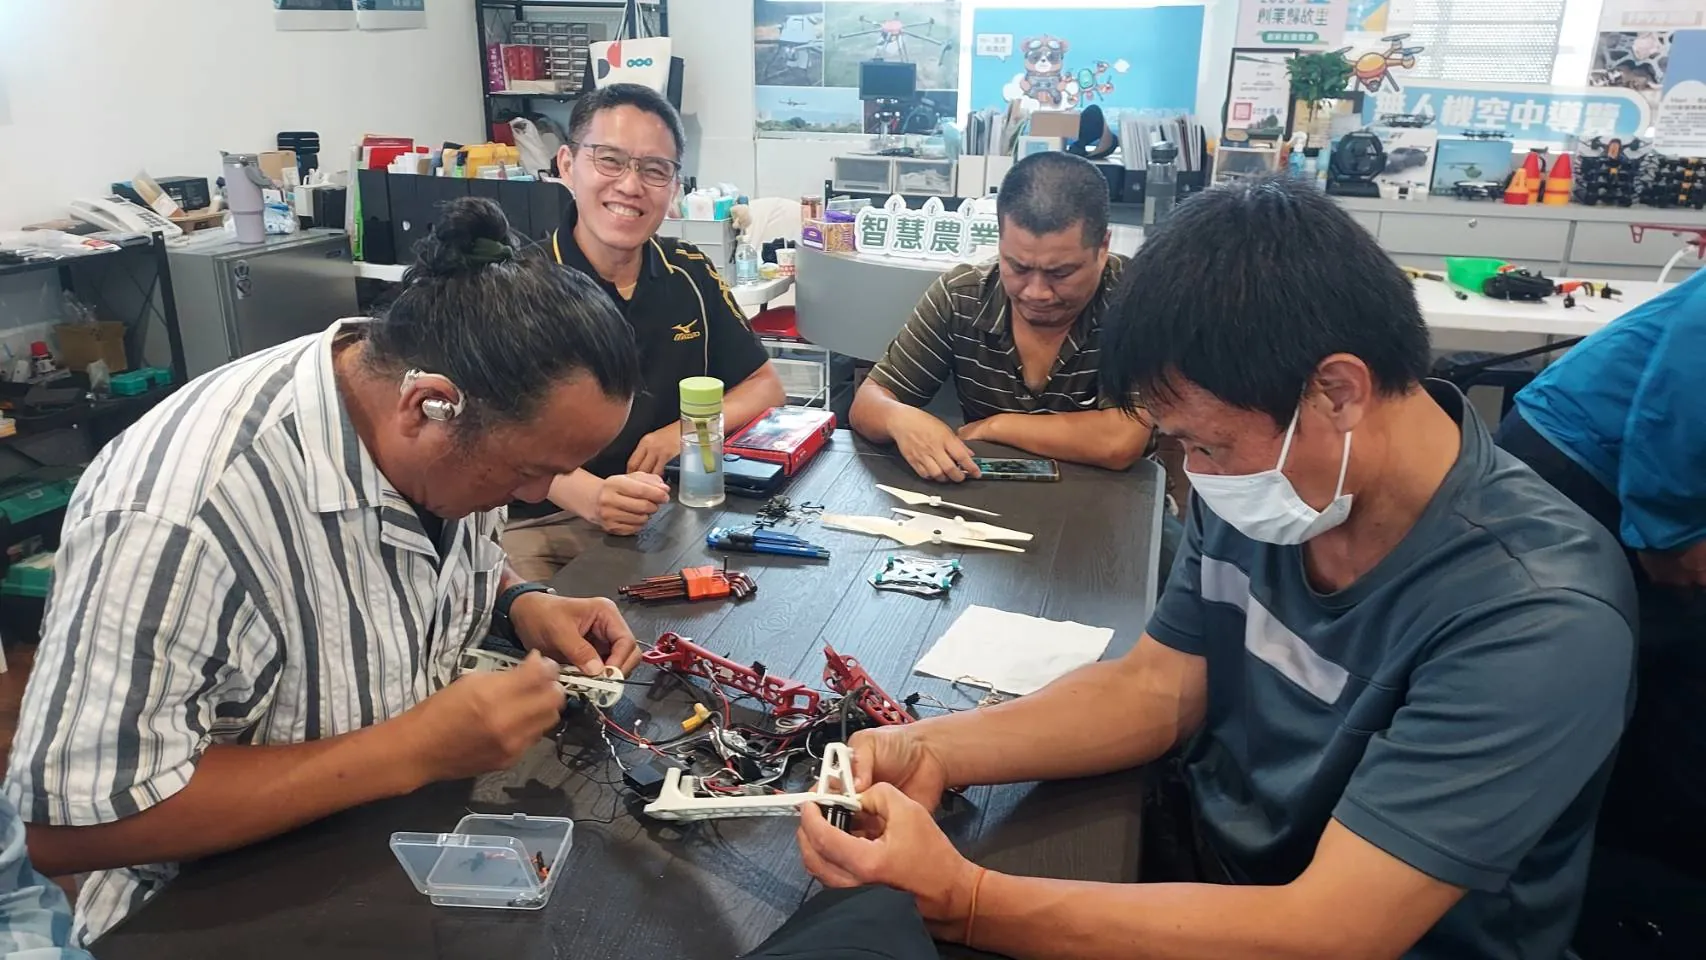
本案把「農用吊掛機組裝維修」與「植保機組裝維修」分成兩天上(09/01、09/02),正是因為任務不同、機體配置也不同。以下整理五種最常見的田間任務。
任務一:噴藥(病蟲害防治)
- 酬載:藥桶、泵浦、噴頭(離心式或壓力式)。
- 關鍵參數:每公頃用水量、霧滴大小、飛行高度、作業寬度與重疊率。
- 風險:霧滴漂移、藥害、殘留超標。
這是目前最成熟的應用,也是多數課程的重點。但成熟不代表簡單——漂移與殘留的責任都在操作人身上。
任務二:施肥與撒布
- 酬載:撒布器(顆粒肥料、粒劑)。
- 關鍵參數:撒布盤轉速、粒徑、飛行高度、每公頃用量。
- 難點:撒布均勻度比噴霧更難驗證,通常要靠地面取樣或影像回查。
撒布的作業速度可以比人工快很多,但肥料單價高,撒不均勻等於直接浪費。
任務三:播種
- 酬載:播種器(稻種、綠肥種子、部分旱作)。
- 關鍵:落點密度與覆土條件;水稻直播與綠肥撒播是常見場景。
- 限制:發芽率受水分與土壤條件影響大,無人機只能解決「撒」,不能解決「長」。
任務四:巡檢與影像
- 酬載:RGB 相機、多光譜、熱影像。
- 產出:正射影像、NDVI 植生指數、三維點雲。
- 價值:早期發現缺株、病斑、灌溉不均,把「整片田」變成「可定位的格子」。
這門技術的門檻不在飛巡檢最花時間的是後處理:影像拼接、分類、判讀。本案在 09/07 排了「影像於農業應用」、10/22 排「數位化分類與三維點雲」,正是補這一塊。
任務五:吊掛與運輸
- 酬載:吊掛機構與釋放裝置。
- 場景:坡地果園運送資材、收成搬運、偏遠田區補給。
- 風險:載重擺動、重心偏移、釋放機構失效。
吊掛的操縱難度比噴藥高,因為載重會擺盪,且一旦釋放位置錯誤無法重來。這也是課表把它獨立成一天的原因。
五種任務的對照
| 任務 | 酬載 | 主要參數 | 最大風險 |
|---|---|---|---|
| 噴藥 | 藥桶+噴頭 | 用水量、霧滴、高度 | 漂移與殘留 |
| 撒布 | 撒布器 | 轉速、粒徑、用量 | 均勻度不足 |
| 播種 | 播種器 | 落點密度 | 發芽條件不可控 |
| 巡檢 | 相機/多光譜 | 航高、重疊率、光線 | 後處理與判讀 |
| 吊掛 | 吊掛+釋放 | 載重、配平 | 擺盪與誤放 |
選機的順序
- 先決定任務,不是先挑機型。
- 算出一趟要載多少(藥液、肥料、種子、載重)。
- 確認該重量對應的操作證級別與申請條件。
- 最後才比較續航、抗風、圖傳與後勤(電池、槳葉、維修)。