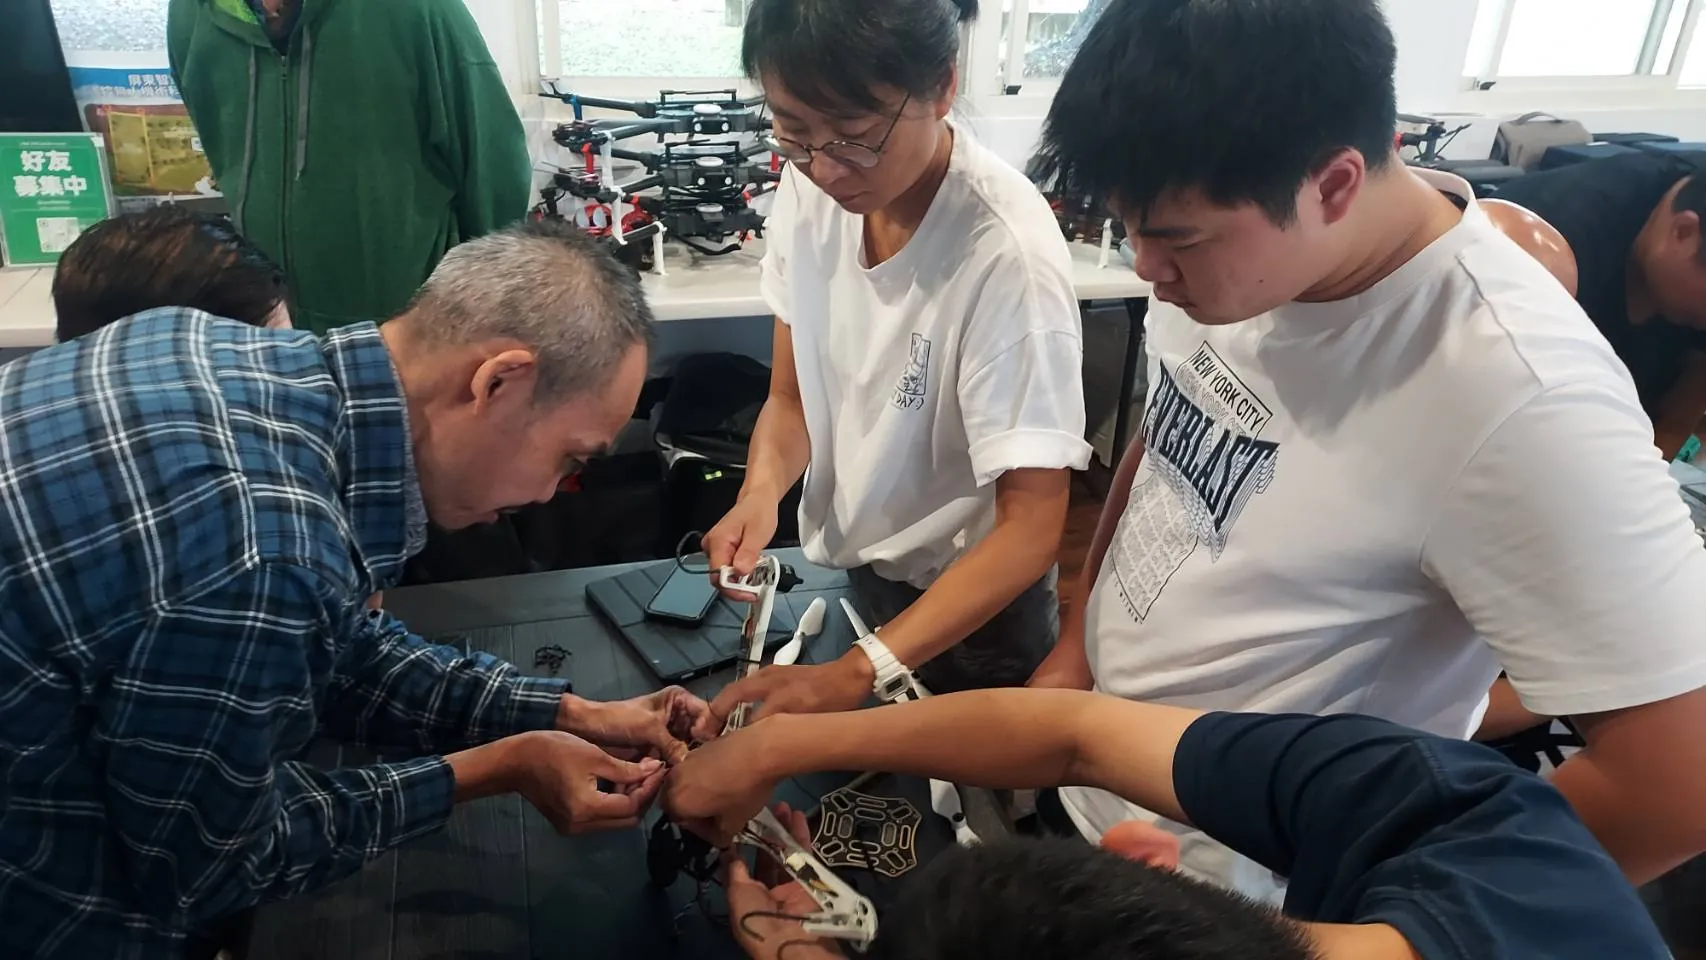
培訓班自編的「無人機智慧農業基礎選擇題 100 題」把基礎概論放在第一卷,題目看起來很簡單,但每一題都對應一個現場會遇到的部件。以下把這批題目整理成一套構造觀念。
多旋翼的基本定義
- 無人機最主要的特色:不需駕駛員乘坐於航空器內。
- 常見類型:固定翼機、無人直昇機、多旋翼機——以上皆是。
- 四軸機的旋翼數:4 個。
- 升力來源:旋翼。輪胎、起落架、相機都不產生升力。
四個部件,各管一件事
| 部件 | 功能 |
|---|---|
| 飛控(FC) | 控制與穩定飛行姿態,是整個系統的大腦 |
| ESC 電子變速器 | 控制馬達轉速,把飛控的指令轉成三相電流 |
| GPS 模組 | 提供定位資訊(位置、速度、姿態的輔助來源) |
| 遙控器 | 控制無人機,傳送操作指令 |
這裡最容易搞混的是 ESC 與飛控的分工:飛控算出「我要多一點升力」,ESC 負責「把馬達轉速拉到那個值」。所以馬達異音、單軸過熱,問題可能在 ESC;而機體會自己漂、定點站不住,多半回到飛控與感測器。
四種基本姿態怎麼產生
- 升降:四顆旋翼同時增加或減少轉速,總升力大於或小於重力。
- 俯仰:前後兩端旋翼升力不平衡。前多後少則前傾前進,反之則後退。
- 滾轉:左右兩側升力不平衡,機身向左或向右傾斜。
- 偏航:靠槳葉旋轉的扭力差與槳盤傾斜改變機頭方向。
這也解釋了為什麼「轉彎」在學科題裡要補油門:轉彎時機體傾斜,垂直方向的升力分量變小,必須增加攻角補回不足的升力,否則高度會掉。
續航不是只有電池大小
題庫問「最可能影響飛行時間的因素」,答案為飛機重量、風速、電池容量以上皆是。實務上這三者常常同時發生:掛滿藥桶(重量上升)、山區側風(風速上升)、電池老化(有效容量下降)。
班上的做法組裝維護課會要求學員實際量測空機與滿載的懸停電流,並記錄同一顆電池在不同負載下的電壓降。有了這組數字,田間作業的航線規劃才不會靠猜。
電池與槳葉:兩個不能省的檢查
- 電池:使用前應檢查狀況。膨脹的電池不可繼續使用,不能丟入火中,也不該長期滿電存放。
- 螺旋槳:若破裂,正確處理是更換正常螺旋槳。用膠帶貼、提高轉速、繼續飛行都是錯誤選項——槳葉破裂在高轉速下會造成劇烈震動,連帶讓飛控輸出異常。
飛行前檢查螺旋槳之所以被列為標準動作,是因為它是全機最容易在運輸與起降中受損的部件,也是振動與偏移最常見的來源。
從部件到判斷學會分辨「哪個部件負責哪件事」之後,遇到異常就能先縮小範圍:是動力(馬達/ESC)、是指令(遙控/接收)、是姿態(飛控/感測),還是能源(電池)。這比盲目換零件快得多。